KAIST 연구팀, 사족보행 ‘라이보2’ 개발
상주 마라톤 완주…최대 주행거리 약 65㎞
국내 연구진이 개발한 사족보행 로봇이 배터리를 충전하거나 교체하지 않고 마라톤 풀코스 42.195㎞를 완주했다. 이 로봇은 한 번 충전으로 최대 약 65㎞를 이동할 수 있는 것으로 알려졌다.
한국과학기술원(KAIST) 기계공학과 황보제민 교수 연구팀은 사족보행 로봇 '라이보2(RAIBO2)'의 장거리 주행 기술과 실제 마라톤 완주 결과를 담은 논문을 국제학술지 '네이처(Nature)'에 발표했다고 24일 밝혔다. 연구팀은 국내에서 수행한 로봇 연구가 네이처 본지에 게재된 것은 이번이 처음이라고 설명했다.
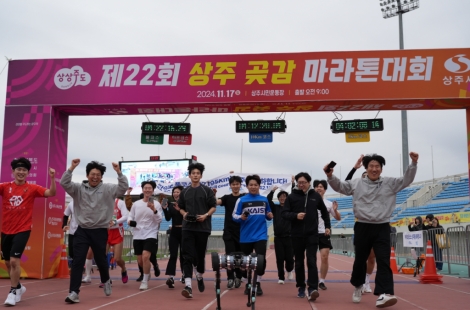
라이보2는 2024년 11월 경북에서 열린 상주 곶감 마라톤 대회에서 배터리 충전이나 교체 없이 42.195㎞를 주행했다. 평균 속도는 초속 2.64m였으며, 완주까지 4시간 19분 52초가 걸렸다. 코스에는 최대 18.4도의 경사와 총 286m의 고도 변화가 있었고, 낙엽으로 미끄러운 구간도 포함됐다.

완주에 사용한 에너지는 약 1280Wh였다. 배터리 전체 용량은 1930Wh로, 완주 후에도 약 34%가 남았다. 연구팀은 실제 주행 데이터를 바탕으로 라이보2의 최대 주행거리를 약 65㎞로 분석했다. 에너지 효율을 나타내는 총수송비용(TCOT)은 0.248로 측정됐다. 연구팀은 인간의 비교 기준인 0.37보다 약 33% 낮은 수치라고 설명했다.
장거리 주행의 핵심은 배터리 용량을 단순히 늘리는 대신 로봇 전체의 에너지 효율을 높인 데 있다. 연구팀은 로봇의 기계 구조와 전기 시스템, 모터 구동, 보행 제어를 통합적으로 설계했다. 다리의 무게와 관절 마찰을 줄이고 효율적인 구동장치와 전기회로를 적용해 에너지 손실을 최소화했다.
인공지능(AI) 기반 보행 제어 기술도 적용했다. 발이 지면에 닿을 때 발생하는 충격과 미끄러짐을 줄이고, 착지 직전 발의 속도를 낮춰 불필요한 에너지 소모를 줄였다. 내리막에서는 모터를 발전기처럼 활용해 운동에너지를 전기에너지로 회수하는 회생제동도 적용했다.
사족보행 로봇은 계단이나 경사면, 험지 등에서 이동할 수 있어 재난 구조와 수색, 산업시설 순찰 등 다양한 분야에서 활용 가능성이 거론된다. 그러나 배터리 용량과 주행시간이 실제 현장 투입의 한계로 꼽혀왔다.
꼭 봐야 할 주요 뉴스
 "내년 초까지 사망자 45만명 나올 것"…세계가 '못...
연구팀은 이번 기술을 산업용 로봇으로 발전시키는 작업도 진행 중이다. KAIST 교원창업기업 라이온로보틱스는 라이보2의 장거리 주행 기술을 바탕으로 산업 현장에서 장시간 운용할 수 있는 로봇의 양산을 추진하고 있다고 전했다.
<ⓒ투자가를 위한 경제콘텐츠 플랫폼, 아시아경제. 무단전재 배포금지, AI 학습 및 활용 금지>